
TMC9660-硬件FOC
摘要:本文围绕 FOC(磁场定向控制)技术展开,介绍其将定子电流解耦为励磁分量(Id)与转矩分量(Iq)的核心思想,以及 Clarke 变换、Park 变换和 SVPWM 调制等关键数学变换。文章重点讲解纯硬件 FOC 的三种实现方式,并详细剖析 TMC9660 栅极驱动器芯片的集成架构、核心技术规格与特色功能,帮助读者快速理解单芯片电机控制方案的原理与应用。
FOC(Field Oriented Control,磁场定向控制),又称矢量控制,是一种用于交流电机(PMSM、BLDC、感应电机)的高性能控制技术。其核心思想是将定子电流解耦为产生磁场的励磁分量(Id)和产生转矩的转矩分量(Iq),实现类似直流电机的独立控制。
FOC 控制的核心数学变换包括:
-
Clarke 变换:三相静止坐标系 → 两相静止坐标系(abc → αβ)
-
Park 变换:两相静止坐标系 → 两相旋转坐标系(αβ → dq)
-
SVPWM 调制:空间矢量脉宽调制,生成三相 PWM 驱动信号
纯硬件 FOC(Hardware FOC):FOC 算法完全由芯片内部硬件电路实现,无需用户编写 FOC 算法代码,只需通过寄存器配置参数或发送简单控制指令即可实现电机控制。
硬件 FOC 的核心实现方式:
-
专用 ASIC 状态机:如 TI MCF 系列、Infineon MCE 引擎——灵活性差
-
纯配置零代码开发,参数设定即可运行
-
内置电机参数自动测量(MPET)
-
-
硬件伺服控制器:如 TMC4671、TMC9660——灵活性和上手难度平衡
-
单芯片集成运动控制引擎(MCE)
-
外部 MCU 仅需通信,芯片硬件完成 FOC 运算
-
-
可编程硬件:FPGA/CPLD 编程实现——最灵活,但上手难度更大
-
需使用 Verilog/VHDL 编写硬件逻辑
-
灵活性最高,但开发难度大
-
TMC9660 介绍
TMC9660 是 Trinamic(已被 Analog Devices 收购)推出的三相无刷直流电机(BLDC)/永磁同步电机(PMSM)栅极驱动器芯片(也支持步进电机驱动),是一款高集成度、高电压的电机驱动解决方案。
核心定位:单芯片集成电机控制全功能
1个电机控制器 = Motion Control Core (MCC)运动控制 + 嵌入式微控制器系统 + Gate Driver驱动单元 + PMU电源管理单元
4.2 核心技术规格&实际调试界面
|
参数 |
规格 |
电流电压相位&采样调节 |
电流环 |
位置环 |
速度环 |
|---|---|---|---|---|---|
|
工作电压 |
7.7V ~ 70V | 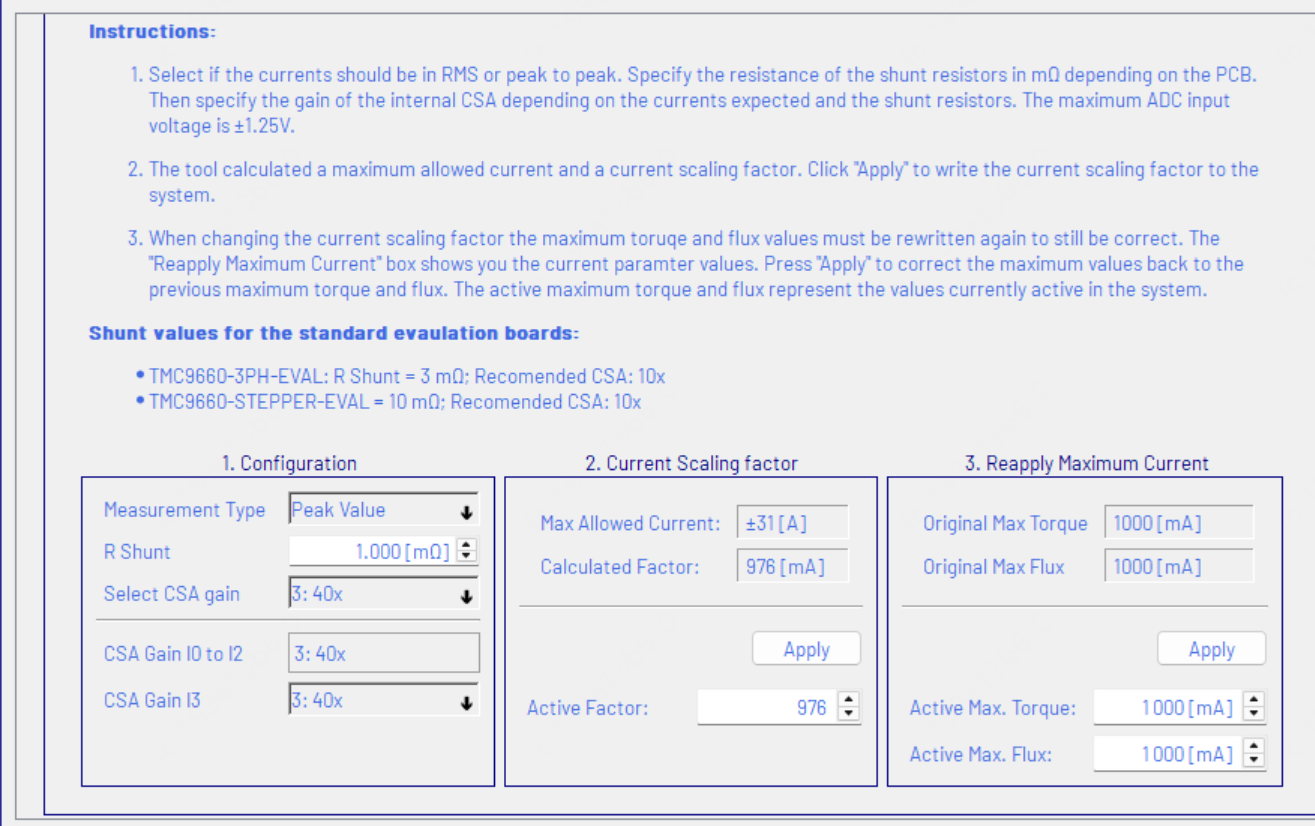 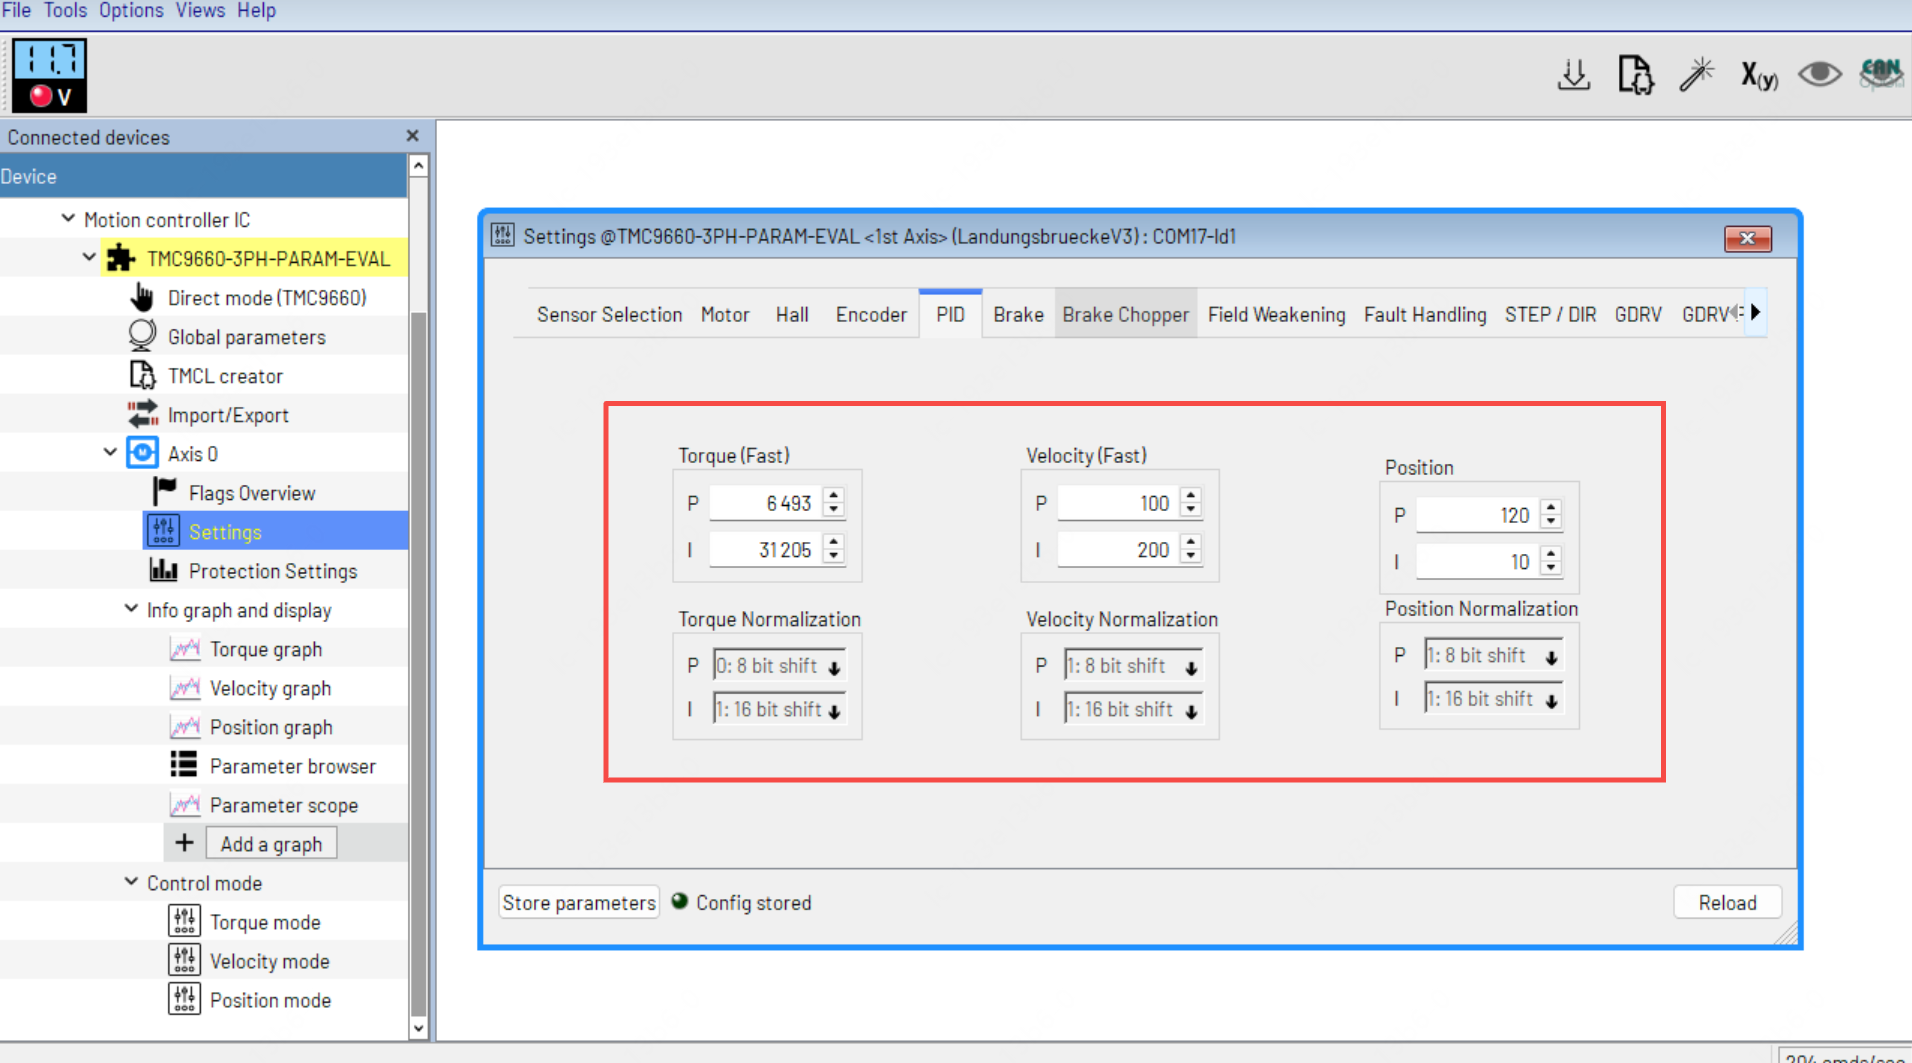 | |||
|
栅驱能力 |
1A/2A 源/灌电流 | ||||
|
控制算法 |
全硬件三闭环FOC(电流环+速度环+位置环) | 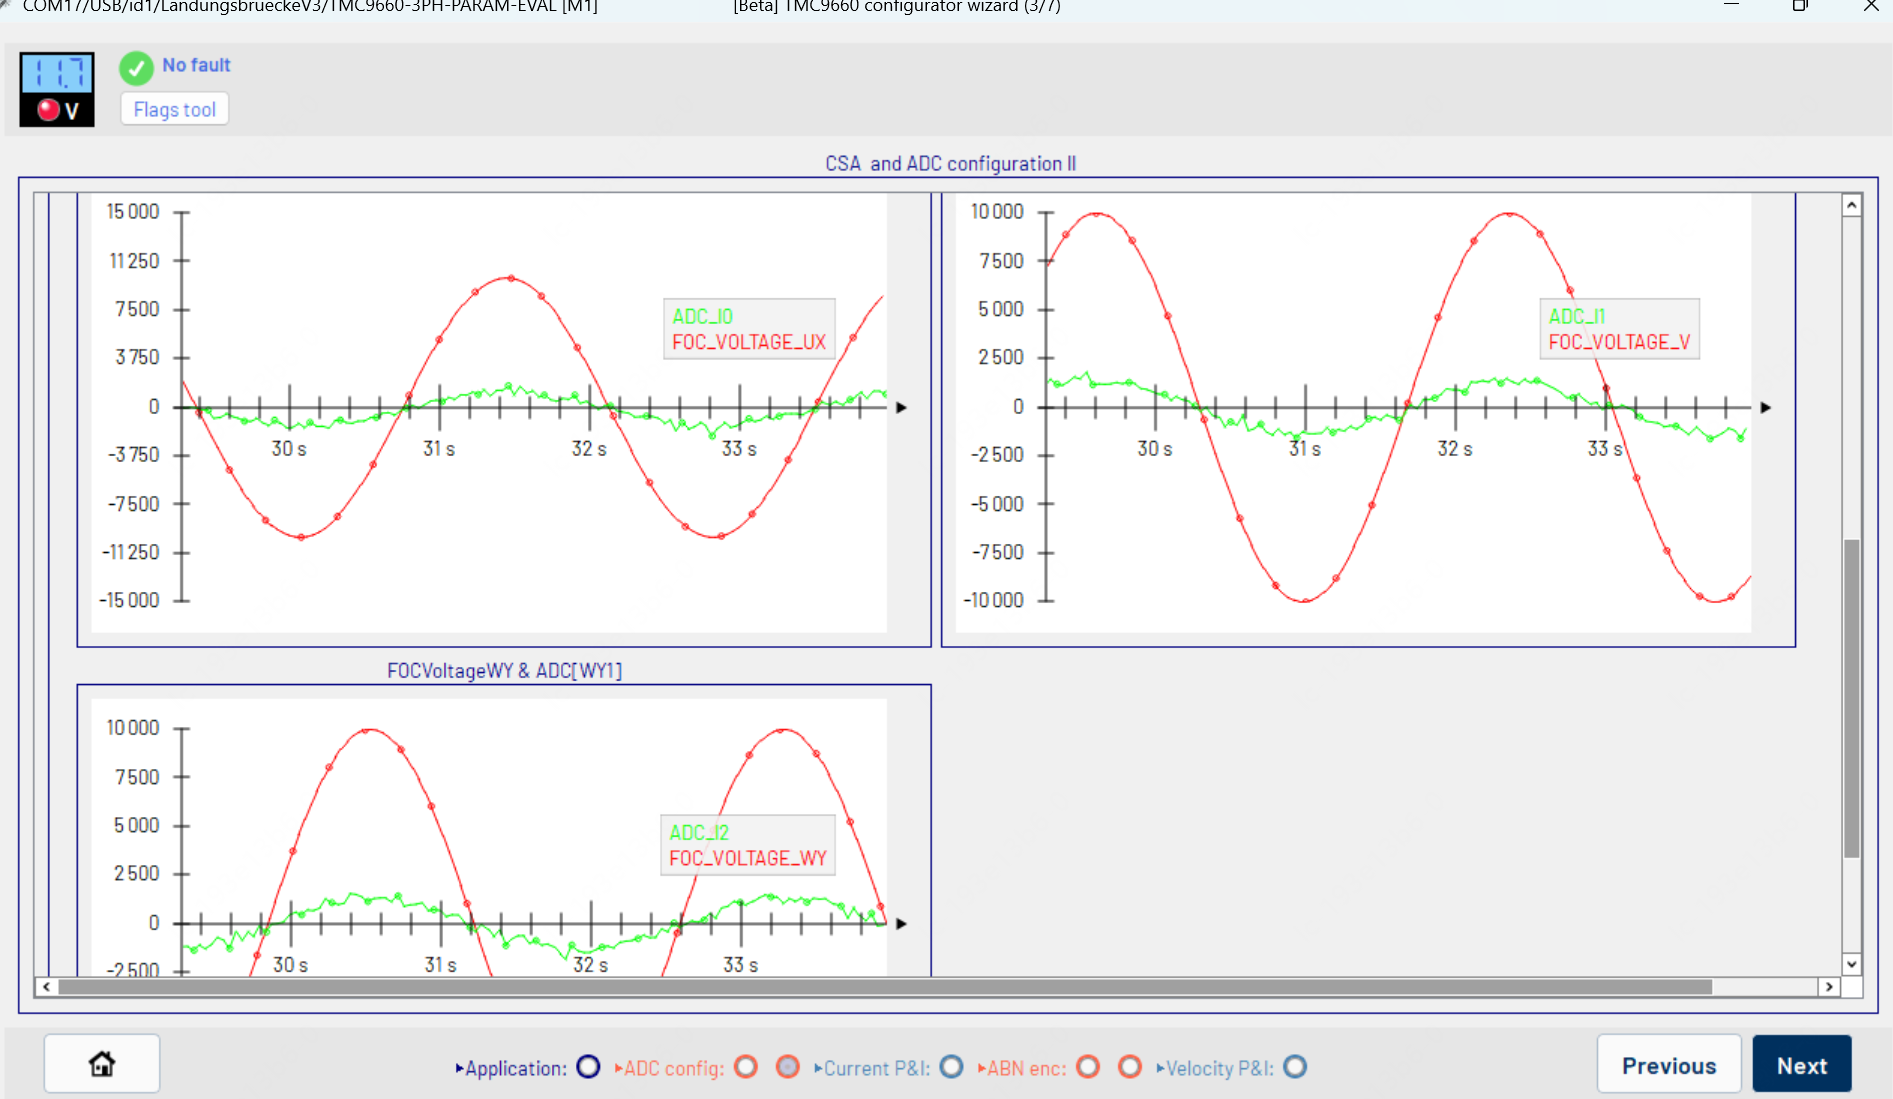 | 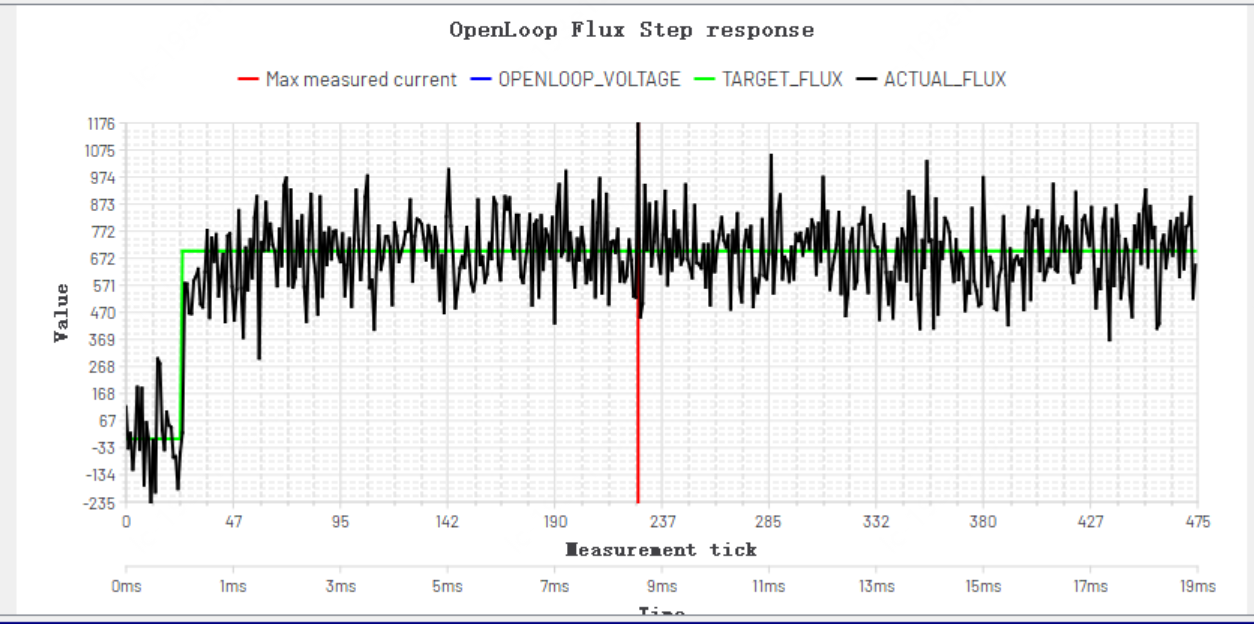 | 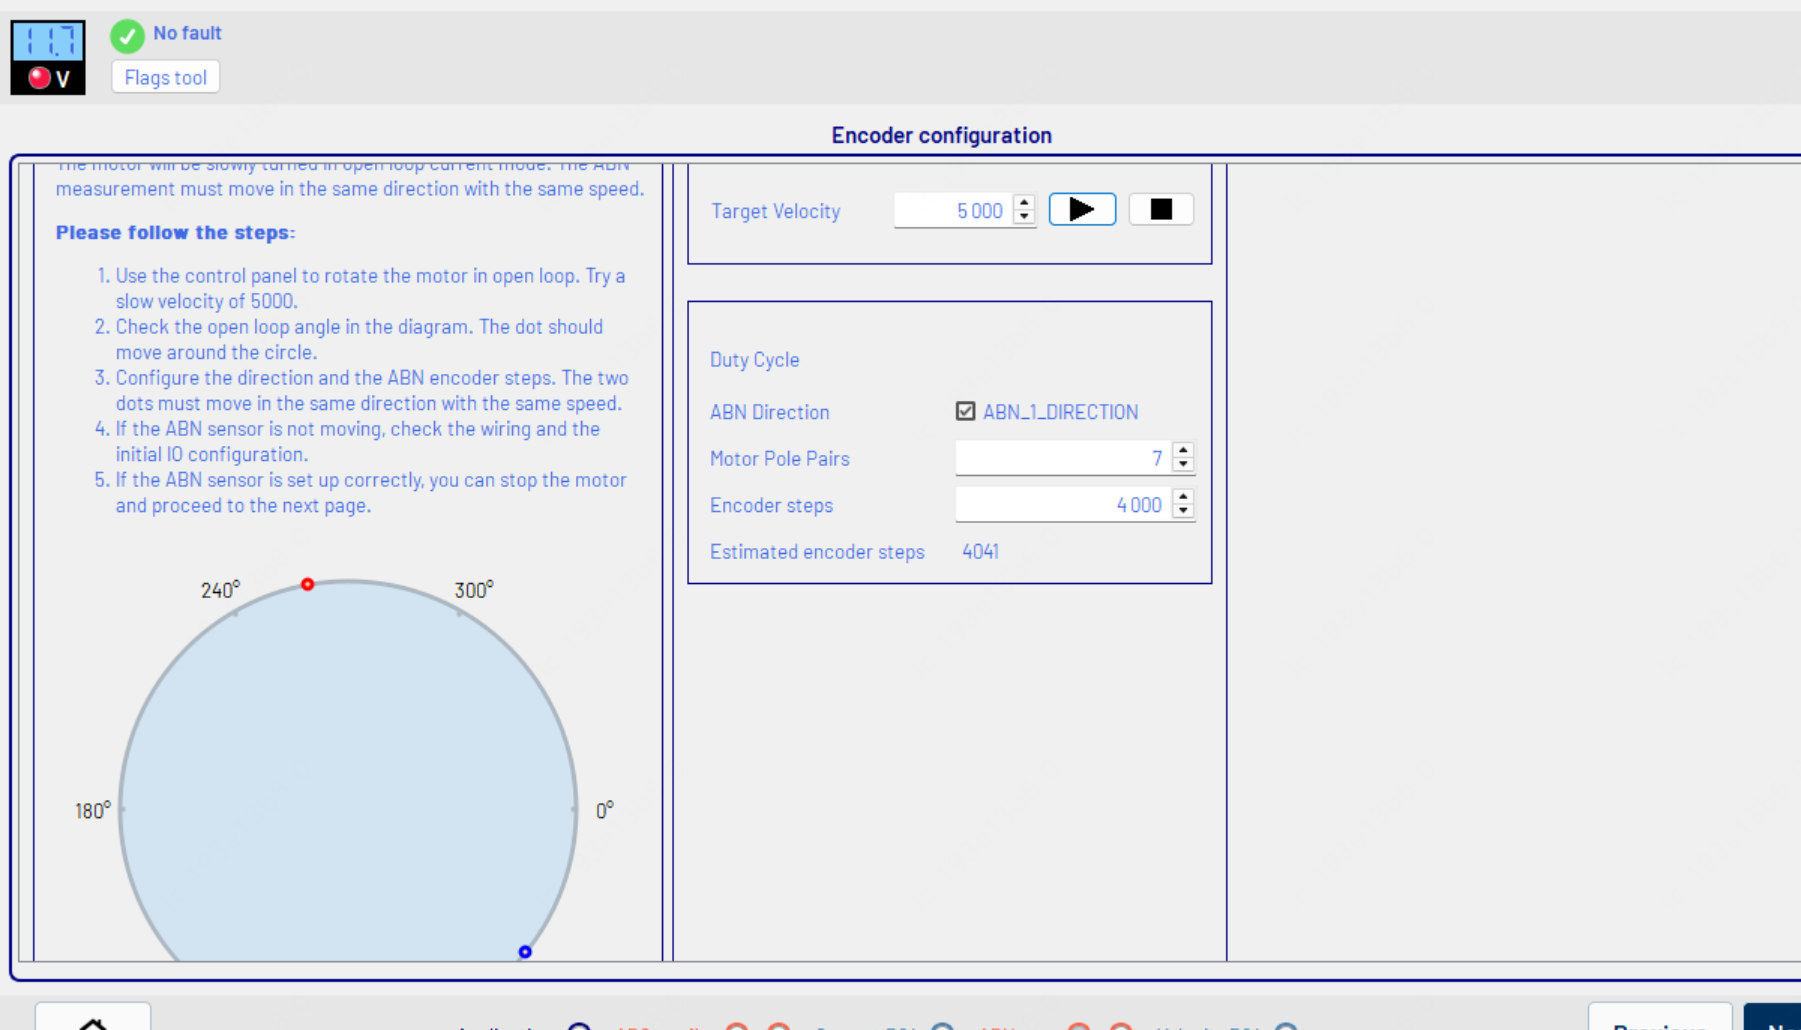 | 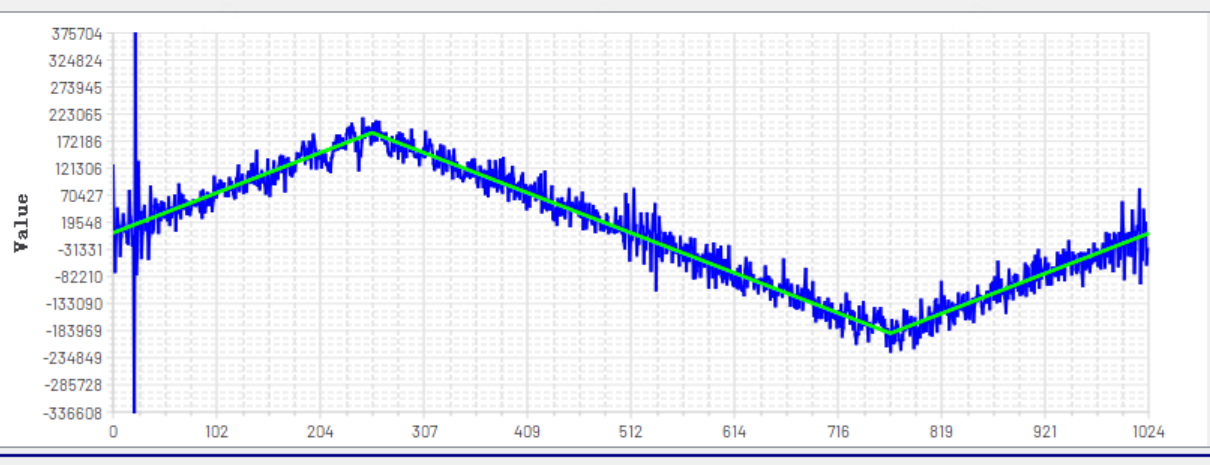 |
|
PWM频率 |
2-100kHz可调(SVPWM引擎,120MHz时钟) | 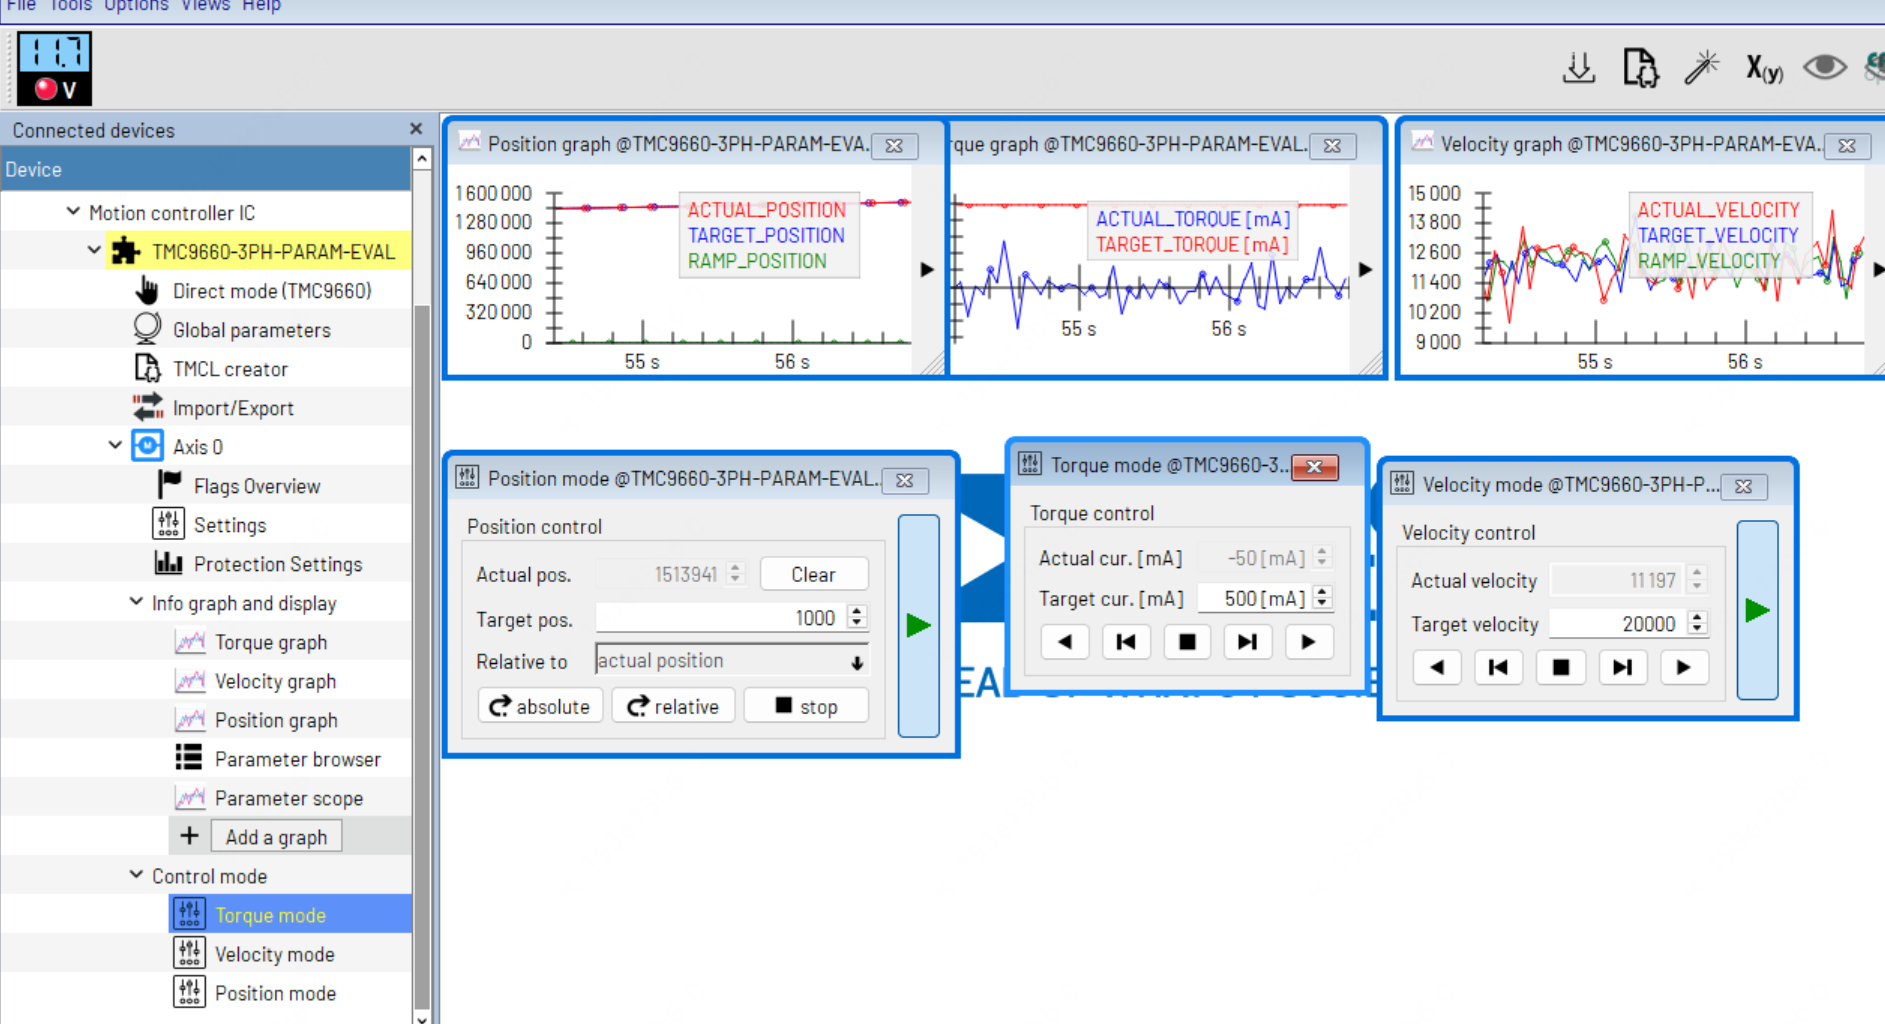 | |||
|
电流采样 |
4×高带宽CSA(≤250µV offset),13-bit/1MSPS ADC | ||||
|
编码器支持 |
ABI、SSI、SPI、HALL | ||||
|
通信接口 |
SPI / UART / IIC | ||||
|
保护功能 |
过流/过温/欠压/短路保护 | ||||
|
封装 |
TQFP-48 | ||||
|
特色技术-StealthChop[16] |
静音驱动技术,超低噪声运行 | ||||
|
特色技术-SpreadCycle |
高动态循环控制,优化扭矩响应 | ||||
|
特色技术-CoolStep |
智能电流控制,节能高达75% | ||||
|
特色技术-StallGuard[18] |
无传感器堵转检测 | ||||
|
缩略语 |
全称 |
含义 |
|---|---|---|
|
FOC |
Field Oriented Control |
磁场定向控制 |
|
SVPWM |
Space Vector PWM |
空间矢量脉宽调制 |
|
MPET |
Motor Parameter Extraction Tool |
电机参数提取工具 |
|
IPD |
Initial Position Detection |
初始位置检测 |
|
ISD |
Initial Speed Detection |
初始速度检测 |
|
AVS |
Anti-Voltage Surge |
防电压浪涌 |
|
OCP |
Over Current Protection |
过流保护 |
|
OVP |
Over Voltage Protection |
过压保护 |
|
MCE |
Motion Control Engine |
运动控制引擎 |
|
IPM |
Intelligent Power Module |
智能功率模块 |
|
MCC |
Motion Control Core |
运动控制核心 |
|
PMU |
Power Management Unit |
电源管理单元 |
5. 总结
本文系统梳理了 FOC(磁场定向控制)技术的核心原理与工程实现路径。FOC 通过 Clarke 变换和 Park 变换将定子电流解耦为励磁分量(Id)与转矩分量(Iq),配合 SVPWM 调制实现类似直流电机的独立控制,是交流电机高性能驱动的主流方案。在实现方式上,纯硬件 FOC 凭借专用 ASIC 状态机、硬件伺服控制器和可编程硬件三条路线,让开发者无需编写底层算法代码即可完成电机控制。
TMC9660 的核心优势体现在高度集成与易用性上:单芯片集成运动控制核心(MCC)、嵌入式微控制器系统、栅极驱动单元和电源管理单元,外部 MCU 仅需通信即可驱动电机;同时支持 7.7V 至 70V 宽电压输入、全硬件三闭环 FOC、2-100kHz 可调 PWM 频率,并内置 StealthChop、SpreadCycle、CoolStep、StallGuard 等特色技术,兼顾静音、节能与可靠性。
展望未来,随着电机控制向小型化、低功耗和快速迭代方向发展,单芯片电机控制方案的应用前景十分广阔。无论是工业自动化、机器人关节、医疗设备还是消费电子,TMC9660 这类高集成度方案都能显著缩短开发周期、降低系统成本,有望成为下一代智能电机驱动的主流选择。
一站式 AI 云服务平台
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)