
【C++】AVL 树如何自动保持平衡?四种旋转、平衡因子更新与完整代码实战
C++ AVL 树详解
文章目录
上一篇笔记我们走完了关联式容器 map、set 的全貌:set 是 K 模型的去重加排序容器,map 用 pair 键值对实现 KV 模型,multiset 与 multimap 放开键值冗余,map 的 operator[] 凭借 insert 的返回值实现了"不存在则插入、存在则查找"的复合功能。笔记末尾引出了关联式容器的底层铺垫:二叉搜索树在极端情况下会退化成一条链,查找变成 O(n),于是需要 平衡搜索树来兜底, AVL 树就是其中最早的一种。当时我们只给出了 AVL 树的概念、平衡因子的定义和插入后的更新规则,三叉链的节点结构也搭好了,但真正让树恢复平衡的旋转操作还没写。这篇笔记要把 AVL 树剩下的部分一次讲完:四种旋转为什么要这样旋、代码怎么实现、双旋的平衡因子为什么分三种情况、以及如何严谨地验证一棵树真的平衡。旋转是这套知识里最绕的地方,但只要抓住"旋转后仍是搜索树"和"旋转后高度降低"这两条原则,配合抽象图去理解,就能把无穷无尽的具体情况收敛成固定的几种操作。
一、AVL 树概念回顾与平衡因子
1.1 高度差不超过一
AVL 树由两位俄罗斯数学家 Adelson-Velsky 和 Landis 于 1962 年提出,规则只有一条:任何节点的左右子树高度差不超过 1。为什么不是要求相等?因为相等是理想情况,实际做不到。只有满二叉树才能做到每个节点左右子树高度差为零;非满的完全二叉树也做不到,更一般的树总会有某些节点左右高度差恰好为 1。所以"不超过 1"就是 AVL 树认为的最佳状态。
1.2 平衡因子:观察树是否出问题的风向标
平衡因子(bf)的默认定义是右子树高度减左子树高度。定义并没有固定死,也可以左减右,但一旦选了一种,后面所有逻辑都要跟着调整。AVL 树也不一定必须有平衡因子,有些实现直接比较子树高度;加了平衡因子,好处是随时能看出树有没有出问题,坏处是每次调整后都要维护它,这是付出代价换来的便利。本篇代码选择右减左、带平衡因子、带三叉链(_parent 指针)的方案。
平衡因子的合法范围是 [-1, 1],绝对值不超过 2。当某节点平衡因子变成 2 或 -2,说明这棵树出问题了,需要旋转修复。
1.3 插入后平衡因子的更新规则
插入节点按搜索树规则走到空位置,新节点插在父节点哪一侧,父节点平衡因子就朝哪个方向变化:插在左子树,平衡因子减一;插在右子树,平衡因子加一。之后沿三叉链向上更新,分三种情况处理:
- 父节点平衡因子变为 0:说明之前是 1 或 -1,节点插在了较低的一侧,左右刚好补齐,子树高度没有变化,停止更新。
- 父节点平衡因子变为 1 或 -1:说明之前是 0,现在一边高了,子树高度确实增加了,继续向上更新。
- 父节点平衡因子变为 2 或 -2:说明之前已经允许 1 或 -1,又在较高的一侧继续插入,树已经不平衡,需要旋转处理。
二、旋转:平衡的修复手段
2.1 旋转的两条原则
旋转不是凭空想出来的操作,它必须同时满足两点:旋转后这棵子树依然是二叉搜索树;旋转后高度降低。插入让子树高度增加了 1,旋转把高度降回插入前的样子,所以旋转后不会继续向上影响祖先的高度,整棵子树回到平衡状态,更新到此结束。
2.2 左单旋的抽象图
以最简单的左单旋为例。右侧偏高时往左边压,称为左单旋。把 30 记为 parent,60 记为 subR(parent 的右孩子),60 的左孩子记为 subRL(也就是图中的 b子树)。这些名字是相对 parent 界定的:我的右孩子、我右孩子的左孩子。

图中 h 为子树的高度
旋转动作只有三步:subRL(b) 变成 parent(30) 的右孩子,parent(30) 变成 subR(60) 的左孩子,subR(60) 成为这棵子树的根。
为什么 subRL 放到 30 的右边是合理的?
因为 subRL 整棵子树的值都比 30 大(它整体在 30 的右子树里),又都比 60 小(它在 60 的左子树里),所以它放在 30 的右边、60 的左边刚刚好。同理,30 和 a 整体都比 60 小,30 变成 60 的左孩子也符合搜索树规则。旋转前子树高度为 h+2,插入后变成 h+3,旋转后回到 h+2,搜索树性质和平衡同时保住。
2.3 旋转种类的判定
四种旋转怎么选?看更新路径上 parent(父节点) 和 cur(当前节点) 的平衡因子是否同号:同号说明是纯粹的一边高,用单旋;异号说明是折线形状,一边高但下面反着高,单旋解决不了,用双旋。
| parent 的 bf | cur 的 bf | 形状 | 旋转 |
|---|---|---|---|
| 2 | 1 | 纯右边高(直线) | 左单旋 |
| -2 | -1 | 纯左边高(直线) | 右单旋 |
| 2 | -1 | 右边高、左折(折线) | 右左双旋 |
| -2 | 1 | 左边高、右折(折线) | 左右双旋 |
三、旋转的代码实现
3.1 节点结构与插入框架
节点在搜索树基础上增加 _parent(三叉链)和 _bf(平衡因子),这就是上一篇搭好的结构:
template<class K, class V>
struct AVLTreeNode
{
	pair<K, V> _kv;
	AVLTreeNode<K, V>* _left;
	AVLTreeNode<K, V>* _right;
	AVLTreeNode<K, V>* _parent;  // 三叉链:更新平衡因子时向上找祖先
	int _bf;                     // balance factor

	AVLTreeNode(const pair<K, V>& kv)
		:_kv(kv)
		, _left(nullptr)
		, _right(nullptr)
		, _parent(nullptr)
		, _bf(0)
	{}
};
Insert 的前半段和搜索树完全一样:找到空位置插入新节点,把新节点的 _parent 连上。后半段是平衡因子更新加旋转判定:
	// 更新平衡因子
	while (parent)
	{
		if (cur == parent->_left)
			parent->_bf--;          // 插入在左子树,减一
		else
			parent->_bf++;          // 插入在右子树,加一

		if (parent->_bf == 0)
		{
			break;                  // 高度没变,停止更新
		}
		else if (parent->_bf == 1 || parent->_bf == -1)
		{
			cur = parent;           // 高度变了,继续向上
			parent = parent->_parent;
		}
		else if (parent->_bf == 2 || parent->_bf == -2)
		{
			// 平衡被破坏,按同号单旋、异号双旋的规则旋转
			if (parent->_bf == 2 && cur->_bf == 1)
			{
				RotateL(parent);
			}
			else if (parent->_bf == -2 && cur->_bf == -1)
			{
				RotateR(parent);
			}
			else if (parent->_bf == 2 && cur->_bf == -1)
			{
				RotateRL(parent);
			}
			else
			{
				RotateLR(parent);
			}

			break;
		}
		else
		{
			assert(false);          // 走到这里说明更新前树已经坏了
		}
	}
3.2 左单旋 RotateL
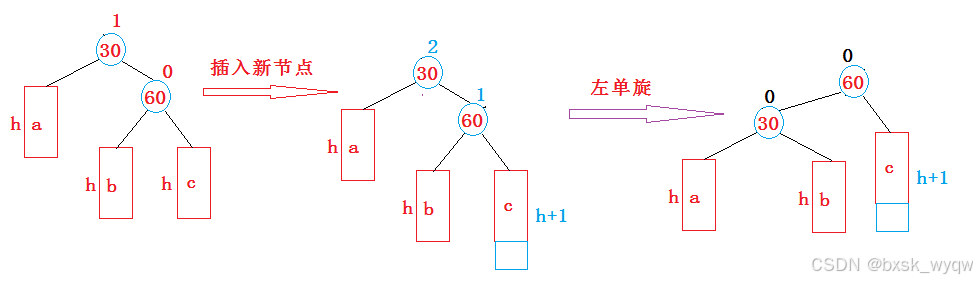
把抽象图翻译成代码。看起来只动两个指针(parent 的右孩子、subR 的左孩子),但用了三叉链,就要把三份父指针全部维护好,这是当初享受便利付出的代价:
	void RotateL(Node* parent)
	{
		Node* subR = parent->_right;
		Node* subRL = subR->_left;

		parent->_right = subRL;
		if (subRL)
			subRL->_parent = parent;    // subRL 可能为空,必须先判空

		Node* parentParent = parent->_parent;

		subR->_left = parent;
		parent->_parent = subR;

		if (parentParent == nullptr)
		{
			_root = subR;               // parent 原来就是根,subR 变成整棵树的根
			subR->_parent = nullptr;
		}
		else
		{
			if (parent == parentParent->_left)
				parentParent->_left = subR;
			else
				parentParent->_right = subR;

			subR->_parent = parentParent;   // 子树上面的关系也要接上
		}

		parent->_bf = subR->_bf = 0;    // 旋转后两者都平衡,平衡因子清零
	}
细节逐个核对:subRL 变成 parent 的右孩子后,它的父指针要指向 parent,但 subRL 可能是空(h 等于 0 时),所以要判空;parent 变成 subR 的左孩子后,parent 的父指针指向 subR;再往上一层,旋转的这棵树可能是整棵树,也可能是某棵子树,如果 parent 上面还有父节点,要看 parent 原来是它父节点的左孩子还是右孩子,把 subR 接到对应位置;如果 parent 本身就是根,subR 直接成为新根,父指针置空。这些就是"拖家带口"式旋转的全部细节。
3.3 右单旋 RotateR
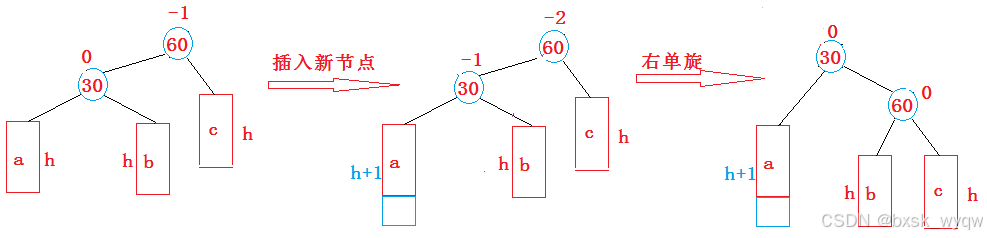
右旋是左边高,往右边压,与左旋完全镜像:subLR 变成 parent 的左孩子,parent 变成 subL 的右孩子,subL 成为根。课堂上这段代码出了一个小问题:旋转的指针操作都对了,唯独漏掉了最后平衡因子的清零,导致后续测试时被 isBalance 抓出来。补上两行就完整了:
	void RotateR(Node* parent)
	{
		Node* subL = parent->_left;
		Node* subLR = subL->_right;

		parent->_left = subLR;
		if (subLR)
			subLR->_parent = parent;

		Node* parentParent = parent->_parent;

		subL->_right = parent;
		parent->_parent = subL;

		if (parentParent == nullptr)
		{
			_root = subL;
			subL->_parent = nullptr;
		}
		else
		{
			if (parent == parentParent->_left)
				parentParent->_left = subL;
			else
				parentParent->_right = subL;

			subL->_parent = parentParent;
		}

		parent->_bf = subL->_bf = 0;
	}
四、双旋
4.1 为什么单旋不够
如果插入位置让更新路径变成折线,单旋会来回打转。举例:parent 的平衡因子是 2(右边高),但它的右孩子反而是 -1(左边高),说明高的是右下方的子树。此时直接左旋,把 60 的左孩子 b 拿给 30 做右孩子、30 降下来做 60 的左孩子,结果只是从"右边高"变成"左边高",两边的高度差依然存在,再右旋又会旋回去,死循环。本质原因:单旋要求纯粹一边高,折线形状需要先旋一次把折线捋直,再旋一次恢复平衡。
以 30 右边高、60 左边高为例(即 bf(30)=2, bf(60)=-1):先以 60 为旋转点右旋,把 60 的左子树 b 抬上来,60 降下去,此时整棵子树变成纯右边高;再以 30 为旋转点左旋,一次性恢复平衡。先右旋再左旋,所以叫右左双旋。反过来(bf(30)=-2, bf(30 左)=1)就是左右双旋。
4.2 右左双旋 RotateRL:复用单旋
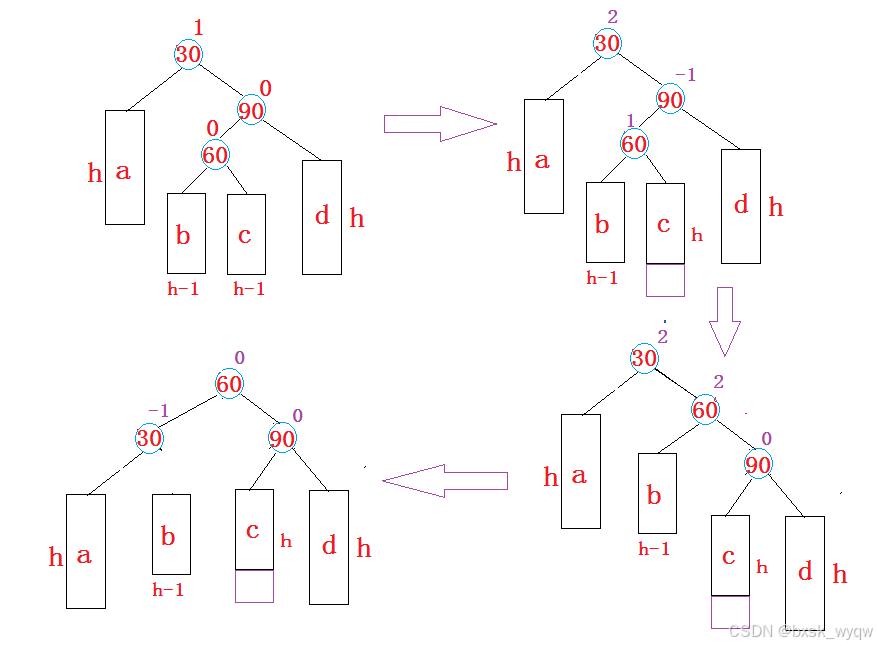
双旋实现起来意外地简单:直接复用两个单旋,因为单旋已经把父子链接和根链接处理得干干净净。第一次旋转点不是 parent,而是 parent 的右孩子:
	void RotateRL(Node* parent)
	{
		Node* subR = parent->_right;
		Node* subRL = subR->_left;
		int bf = subRL->_bf;        // 旋转前先记录 subRL 的平衡因子

		RotateR(parent->_right);    // 先对右孩子右旋,把折线捋直
		RotateL(parent);            // 再对 parent 左旋,恢复平衡
	}
4.3 双旋真正的难点:平衡因子的更新
单旋后两个节点的平衡因子直接清零,双旋不行。因为双旋涉及三个节点(parent、subR、subRL),最终 subRL 成为根,另外两个节点的平衡因子取决于插入发生在 b 子树还是 c 子树,必须分情况。区分方法是看 subRL 旋转前的平衡因子:
- bf 为 0:subRL 本身是新增节点(h 等于 0 的单独情况),旋转后三个节点平衡因子全是 0。
- bf 为 1:插入发生在 c 子树(subRL 的右子树)。旋转后 subRL 的右孩子是 subR,subR 左右都是 h,平衡因子为 0;parent 的左是 a(h)、右是 b(h-1),平衡因子是 -1。
- bf 为 -1:插入发生在 b 子树(subRL 的左子树)。旋转后 parent 左右都是 h,平衡因子为 0;subR 的左是 c(h-1)、右是 d(h),平衡因子是 1。
		if (bf == 0)            // subRL 是新增节点
		{
			subR->_bf = 0;
			subRL->_bf = 0;
			parent->_bf = 0;
		}
		else if (bf == 1)       // 在 c 子树插入
		{
			subR->_bf = 0;
			subRL->_bf = 0;
			parent->_bf = -1;
		}
		else if (bf == -1)      // 在 b 子树插入
		{
			subR->_bf = 1;
			subRL->_bf = 0;
			parent->_bf = 0;
		}
		else
		{
			assert(false);
		}
对照抽象图逐个推一遍就能理解,图上有高度标识,比具象图直观得多。注意即使单旋已经把平衡因子清零,双旋也要显式处理这三类情况,目的是让双旋不依赖单旋的内部实现,逻辑解耦。
4.4 左右双旋 RotateLR
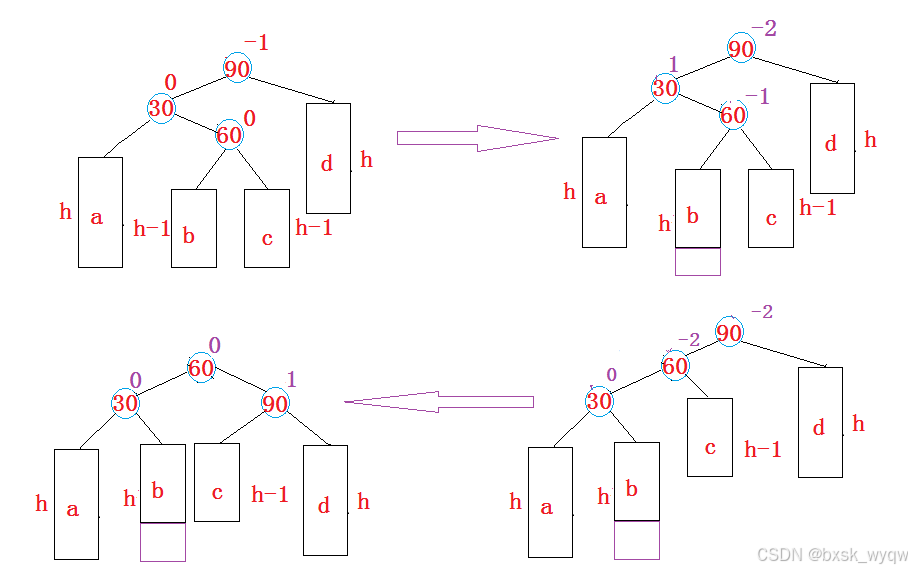
左右双旋是右左双旋的镜像:先对 parent 的左孩子左旋,再对 parent 右旋,平衡因子同样看 subLR 的三种情况
	void RotateLR(Node* parent)
	{
		Node* subL = parent->_left;
		Node* subLR = subL->_right;
		int bf = subLR->_bf;

		RotateL(parent->_left);     // 先对左孩子左旋
		RotateR(parent);            // 再对 parent 右旋

		if (bf == 0)            // subLR 是新增节点
		{
			subL->_bf = 0;
			subLR->_bf = 0;
			parent->_bf = 0;
		}
		else if (bf == 1)       // 在 c 子树插入
		{
			subL->_bf = -1;
			subLR->_bf = 0;
			parent->_bf = 0;
		}
		else if (bf == -1)      // 在 b 子树插入
		{
			subL->_bf = 0;
			subLR->_bf = 0;
			parent->_bf = 1;
		}
		else
		{
			assert(false);
		}
	}
推导方法与右左双旋对称:bf 为 -1 表示 b 子树插入,旋转后 parent 的左是 c(h-1)、右是 d(h),平衡因子为 1;bf 为 1 表示 c 子树插入,旋转后 subL 的左是 a(h)、右是 b(h-1),平衡因子为 -1。
五、AVL 树的验证与测试
5.1 判断平衡:isBalance
插入代码写完不能只靠中序遍历证明正确:中序有序只能证明它是搜索树,不能证明它平衡。一个判断平衡的递归函数,外加求高度和节点数的辅助函数:
	// 求树的高度:左右子树高的那个加一
	int _Height(Node* root)
	{
		if (root == nullptr)
			return 0;

		int leftH = _Height(root->_left);
		int rightH = _Height(root->_right);

		return leftH > rightH ? leftH + 1 : rightH + 1;
	}

	bool _IsBalance(Node* root)
	{
		if (root == nullptr)
			return true;

		int leftH = _Height(root->_left);
		int rightH = _Height(root->_right);

		if (abs(rightH - leftH) >= 2)
		{
			cout << "高度差异常" << endl;
			return false;
		}

		if (rightH - leftH != root->_bf)
		{
			cout << "平衡因子异常" << endl;
			return false;
		}

		return _IsBalance(root->_left) && _IsBalance(root->_right);
	}

	bool IsBalance()
	{
		return _IsBalance(_root);
	}
高度差检查之外还要检查平衡因子:平衡因子是更新逻辑维护的,如果维护出错,可能树本身还平衡、平衡因子却错了,现在不出问题,继续插入后迟早会暴露。递归的左右子树各自再查一遍,才能保证整棵树每个节点都合法。另外注意递归函数要套一层,因为类外部拿不到 _root。
测试时还会用到一个统计节点数的函数,用来确认实际插入的数量(随机插入会有大量重复值):
	int _Size(Node* root)
	{
		if (root == nullptr)
			return 0;

		return _Size(root->_left) + _Size(root->_right) + 1;    // 左子树加右子树再加自己
	}
六、删除思路
删除在逻辑上比插入复杂约三成,但大方向不变,也是三步:按搜索树规则删除节点,更新平衡因子,异常时旋转。搜索树的删除之前学过,用中序后继替代被删节点。差别在更新方向:之前右边插入平衡因子加一,现在右边删除要减一;而且删除让高度变矮,更新停止的条件与插入相反,删除后平衡因子变为 0 反而要继续向上更新(因为高度变了),变为 1 或 -1 反而停止。另外删除触发旋转后不一定就结束了,旋转只解决当前子树,可能还需要继续向上更新。
七、完整代码
#pragma once
#include <cassert>
#include <iostream>

template <class K, class V>
struct AVLTreeNode
{
    K _key;
    V _val;
    AVLTreeNode<K, V> *_left;
    AVLTreeNode<K, V> *_right;

    int _bf;                    // 平衡因子
    AVLTreeNode<K, V> *_parent; // 父节点

    AVLTreeNode()
        : _key(K()), _val(V()), _left(nullptr), _right(nullptr), _bf(0), _parent(nullptr)
    {
    }

    AVLTreeNode(const K &key, const V &val)
        : _key(key), _val(val), _left(nullptr), _right(nullptr), _bf(0), _parent(nullptr)
    {
    }
};

template <class K, class V>
class AVLTree
{
    typedef AVLTreeNode<K, V> Node;
    typedef AVLTreeNode<K, V> *PNode;

private:
    PNode _root = nullptr; // 必须初始化,否则默认构造出的 _root 是野指针

    // 先序遍历
    void _InOrder(PNode n)
    {
        if (n == nullptr)
            return;

        _InOrder(n->_left);
        std::cout << "key: " << n->_key << " val: " << n->_val << std::endl;
        _InOrder(n->_right);
    }

    // 拷贝子节点
    PNode copy(PNode node)
    {
        if (node == nullptr)
            return nullptr;

        // 先序遍历创建节点
        PNode newNode = new Node(node->_key, node->_val);
        PNode left = copy(node->_left);
        PNode right = copy(node->_right);
        newNode->_left = left;
        newNode->_right = right;
        if (left) // 深拷贝也要维护三叉链,否则拷贝出的树 _parent 全为空,之后 Insert 触发旋转会误判根节点
            left->_parent = newNode;
        if (right)
            right->_parent = newNode;
        newNode->_bf = node->_bf;

        return newNode;
    }

    // 销毁子节点
    void Destory(PNode node)
    {
        if (node == nullptr)
            return;

        // 后序遍历
        Destory(node->_left);
        Destory(node->_right);
        delete node;
    }

    // 左单旋: parent->_bf == 2 subR->_bf == 1
    // 传递的是 平衡因子异常节点,此时能够保证parent和subR不为空
    void RotateL(PNode parent)
    {
        PNode subR = parent->_right;
        PNode subRL = subR->_left;
        PNode PP = parent->_parent;

        // 从subRL出发
        if (subRL != nullptr) // 一定要注意 subRL 可能为空
            subRL->_parent = parent;

        // 从parent节点出发
        parent->_right = subRL;
        parent->_parent = subR;

        // 从subR出发
        subR->_left = parent;
        subR->_parent = PP;

        // 如果进行左旋的节点不是根节点(),需要改变 PP 的指向
        if (PP == nullptr) // 当前节点为根节点
            _root = subR;
        else
        {
            if (PP->_left == parent)
                PP->_left = subR;
            else if (PP->_right == parent)
                PP->_right = subR;
        }

        // 节点的指向解决之后,我们需要解决平衡因子的计算
        parent->_bf = 0;
        subR->_bf = 0;
    }

    // 右单旋: parent->_bf == -2 subL->_bf == -1
    // 传递的是 平衡因子异常节点,此时能够保证parent和subL不为空
    void RotateR(PNode parent)
    {
        PNode subL = parent->_left;
        PNode subLR = subL->_right;
        PNode PP = parent->_parent;

        // 从 subLR 出发
        if(subLR != nullptr)
            subLR->_parent = parent;

        // 从 parent 出发
        parent->_left = subLR;
        parent->_parent = subL;

        // 从 subL 出发
        subL->_right = parent;
        subL->_parent = PP;

        // 如果进行右旋的节点不是根节点(),需要改变 PP 的指向
        if(PP == nullptr)
            _root = subL;
        else
        {
            if(PP->_left == parent)
                PP->_left = subL;
            else
                PP->_right = subL;
        }

        // 修改平衡因子
        parent->_bf = 0;
        subL->_bf = 0;
    }

    // 右左旋: parent->_bf == 2 subR->_bf == -1
    // 传递的是 平衡因子异常节点,此时能够保证parent和subR不为空
    void RotateRL(PNode parent)
    {
        PNode subR = parent->_right;
        PNode subRL = subR->_left;
        int bf = subRL->_bf;

        //先对 subR 右旋, 再对 parent 左旋
        RotateR(subR);
        RotateL(parent);

        if(bf == 0)//如果subRL平衡因子为0
        {
            subRL->_bf = 0;
            parent->_bf = 0;
            subR->_bf = 0;
        }
        else if(bf == -1)
        {
            subRL->_bf = 0;
            parent->_bf = 0;
            subR->_bf = 1;
        }
        else if(bf == 1)
        {
            subRL->_bf = 0;
            parent->_bf = -1;
            subR->_bf = 0;
        }
        else
            assert(false);

    }

    // 左右旋: parent->_bf == -2 subL->_bf == 1
    // 传递的是 平衡因子异常节点,此时能够保证parent和subL不为空
    void RotateLR(PNode parent)
    {
        PNode subL = parent->_left;
        PNode subLR = subL->_right;
        int bf = subLR->_bf;

        //先对 subL 左旋, 再对 parent 右旋
        RotateL(subL);
        RotateR(parent);

        if(bf == 0)//如果subLR平衡因子为0
        {
            subLR->_bf = 0;
            parent->_bf = 0;
            subL->_bf = 0;
        }
        else if(bf == -1)
        {
            subLR->_bf = 0;
            parent->_bf = 1;
            subL->_bf = 0;
        }
        else if(bf == 1)
        {
            subLR->_bf = 0;
            parent->_bf = 0;
            subL->_bf = -1;
        }
        else
            assert(false);

    }

public:
    AVLTree()
        : _root(nullptr)
    {
    }

    AVLTree(const AVLTree &root)
    {
        _root = copy(root._root);
    }

    AVLTree &operator=(const AVLTree &root)
    {
        if (this != &root) // 防止自赋值
        {
            Destory(_root);
            _root = copy(root._root);
        }
        return *this;
    }

    ~AVLTree()
    {
        Destory(_root);
        _root = nullptr;
    }

    bool Insert(const K &key, const V &val)
    {
        // 如果根节点为空,则为根节点
        if (_root == nullptr)
        {
            _root = new Node(key, val);
            return true;
        }

        PNode parent = nullptr; // 新节点的父节点
        PNode cur = _root;
        while (cur)
        {
            if (cur->_key < key) // 如果类型 T 为复杂对象,则需要重载运算符
            {
                parent = cur;
                cur = cur->_right;
            }
            else if (cur->_key > key)
            {
                parent = cur;
                cur = cur->_left;
            }
            else
                return false; // 去重处理,不会插入重复内容
        }

        cur = new Node(key, val); // cur变量的任务已经完成,这里复用了这个变量来存储新节点的值
        if (parent->_key < key)
            parent->_right = cur;
        else
            parent->_left = cur;
        cur->_parent = parent; // 一定要记得更新_parent的指向,这容易遗漏

        // 判断是否需要旋转
        while (parent)
        {
            // 平衡因子我们定义 右子树高度减去左子树高度
            if (cur == parent->_left)
                parent->_bf--;
            else
                parent->_bf++;

            if (parent->_bf == 0) // parent 是平衡的,往上的子树bf都不会改变
                break;
            else if (parent->_bf == -1 || parent->_bf == 1) // parent 是倾斜的,往上的子树bf可能会变
            {
                cur = parent;
                parent = parent->_parent;
            }
            else if (parent->_bf == -2 || parent->_bf == 2) // 需要旋转
            {
                if(parent->_bf == -2 && cur->_bf == -1)
                    RotateR(parent);
                else if(parent->_bf == 2 && cur->_bf == 1)
                    RotateL(parent);
                else if(parent->_bf == -2 && cur->_bf == 1)
                    RotateLR(parent);
                else if(parent->_bf == 2 && cur->_bf == -1)
                    RotateRL(parent);
                else
                    assert(false);

                break; // 旋转后子树高度恢复原状,祖先的平衡因子均不变
            }
            else
                assert(false); // 出现错误
        }

        return true;
    }

    bool Find(const K &key)
    {
        Node *cur = _root;
        while (cur)
        {
            if (cur->_key < key)
                cur = cur->_right;
            else if (cur->_key > key)
                cur = cur->_left;
            else
                return true;
        }
        return false;
    }
    void InOrder()
    {
        _InOrder(_root);
    }
};
总结
这篇笔记补完了 AVL 树的最后一块拼图。AVL 树在搜索树的基础上用平衡因子做风向标:插入节点后沿三叉链向上更新平衡因子,变为 0 停止、变为 1 或 -1 继续、变为 2 或 -2 就旋转。旋转始终守着两条原则,保持搜索树规则和降低高度,具体图无穷无尽,但抽象图把一切收敛成四种操作:同号直线用单旋,异号折线用双旋。单旋的代码看起来只动两个指针,实际要把三叉链的三个方向的父指针都维护好,还要处理子树根和整棵树根两种情况;双旋直接复用两个单旋,难点全在平衡因子的更新上,要根据 subRL 旋转前的平衡因子区分插入发生在哪一侧,三种情况分别赋不同的值。写完代码要用 isBalance 验证,高度差和平衡因子都要查,课堂上真实发生的调试过程告诉我们,右旋漏掉两行平衡因子清零的代码,正是靠着带预期的逐步调试才被揪出来。AVL 树的删除更复杂但校招不考,了解思路即可。下一节我们将进入红黑树:它放宽了平衡条件,用颜色约束代替严格的高度差,map 和 set 的真实底层正是红黑树,模拟实现 mymap 和 myset 也将在那里展开。
一站式 AI 云服务平台
更多推荐
 1
 0
- 0


 已为社区贡献1条内容

所有评论(0)