
降低智能制造门槛|富唯智能复合机器人快速部署核心优势|富唯智能
复合机器人如何实现快速部署?从零代码编程到一体化控制
随着制造业自动化和柔性生产需求增加,工业复合机器人逐渐应用于CNC上下料、物料搬运、3C电子、新能源、机加工等生产场景。
与单一机械臂或AMR不同,复合机器人通常集成移动底盘、机械臂、视觉、夹爪及控制系统。因此,除了负载、精度、导航等硬件参数,复合机器人如何快速部署、如何降低现场编程和系统集成复杂度,也成为实际项目需要考虑的问题。
富唯智能通过零代码可视化编程、一体化控制、设备接口及多机调度等功能,对复合机器人的部署流程进行了整合,使部分原本需要工程人员编程完成的工作,可以通过图形化方式进行配置。
随着制造业向柔性化、少人化发展,复合机器人逐渐应用于CNC上下料、物料搬运、3C电子、新能源和机加工等场景。
与单一机械臂或AMR不同,复合机器人通常集成移动底盘、机械臂、视觉、夹爪和控制系统。因此,除了负载、精度和导航能力,如何降低部署、编程和系统集成难度,也是实际项目中的重要问题。
目前,零代码/低代码编程、一体化控制、开放接口和多机调度,正在成为复合机器人提升部署效率的主要技术方向。本文以富唯智能相关方案为例进行说明。
一、复合机器人为什么部署更复杂?
传统自动化项目中,机械臂、AMR、视觉、PLC、夹爪以及MES/WMS等系统可能来自不同厂商。
以CNC上下料为例,一个完整流程可能包括:
移动至机床 → 视觉定位 → 机床交互 → 机械臂抓取 → 工件上下料 → 状态确认 → 前往下一工位。
其中涉及多个设备之间的通信、状态判断和动作衔接。设备越多、流程越长,系统集成和调试工作量通常越大。
因此,复合机器人所谓“快速部署”,并不只是缩短设备安装时间,更重要的是减少重复编程和设备之间的配置工作。
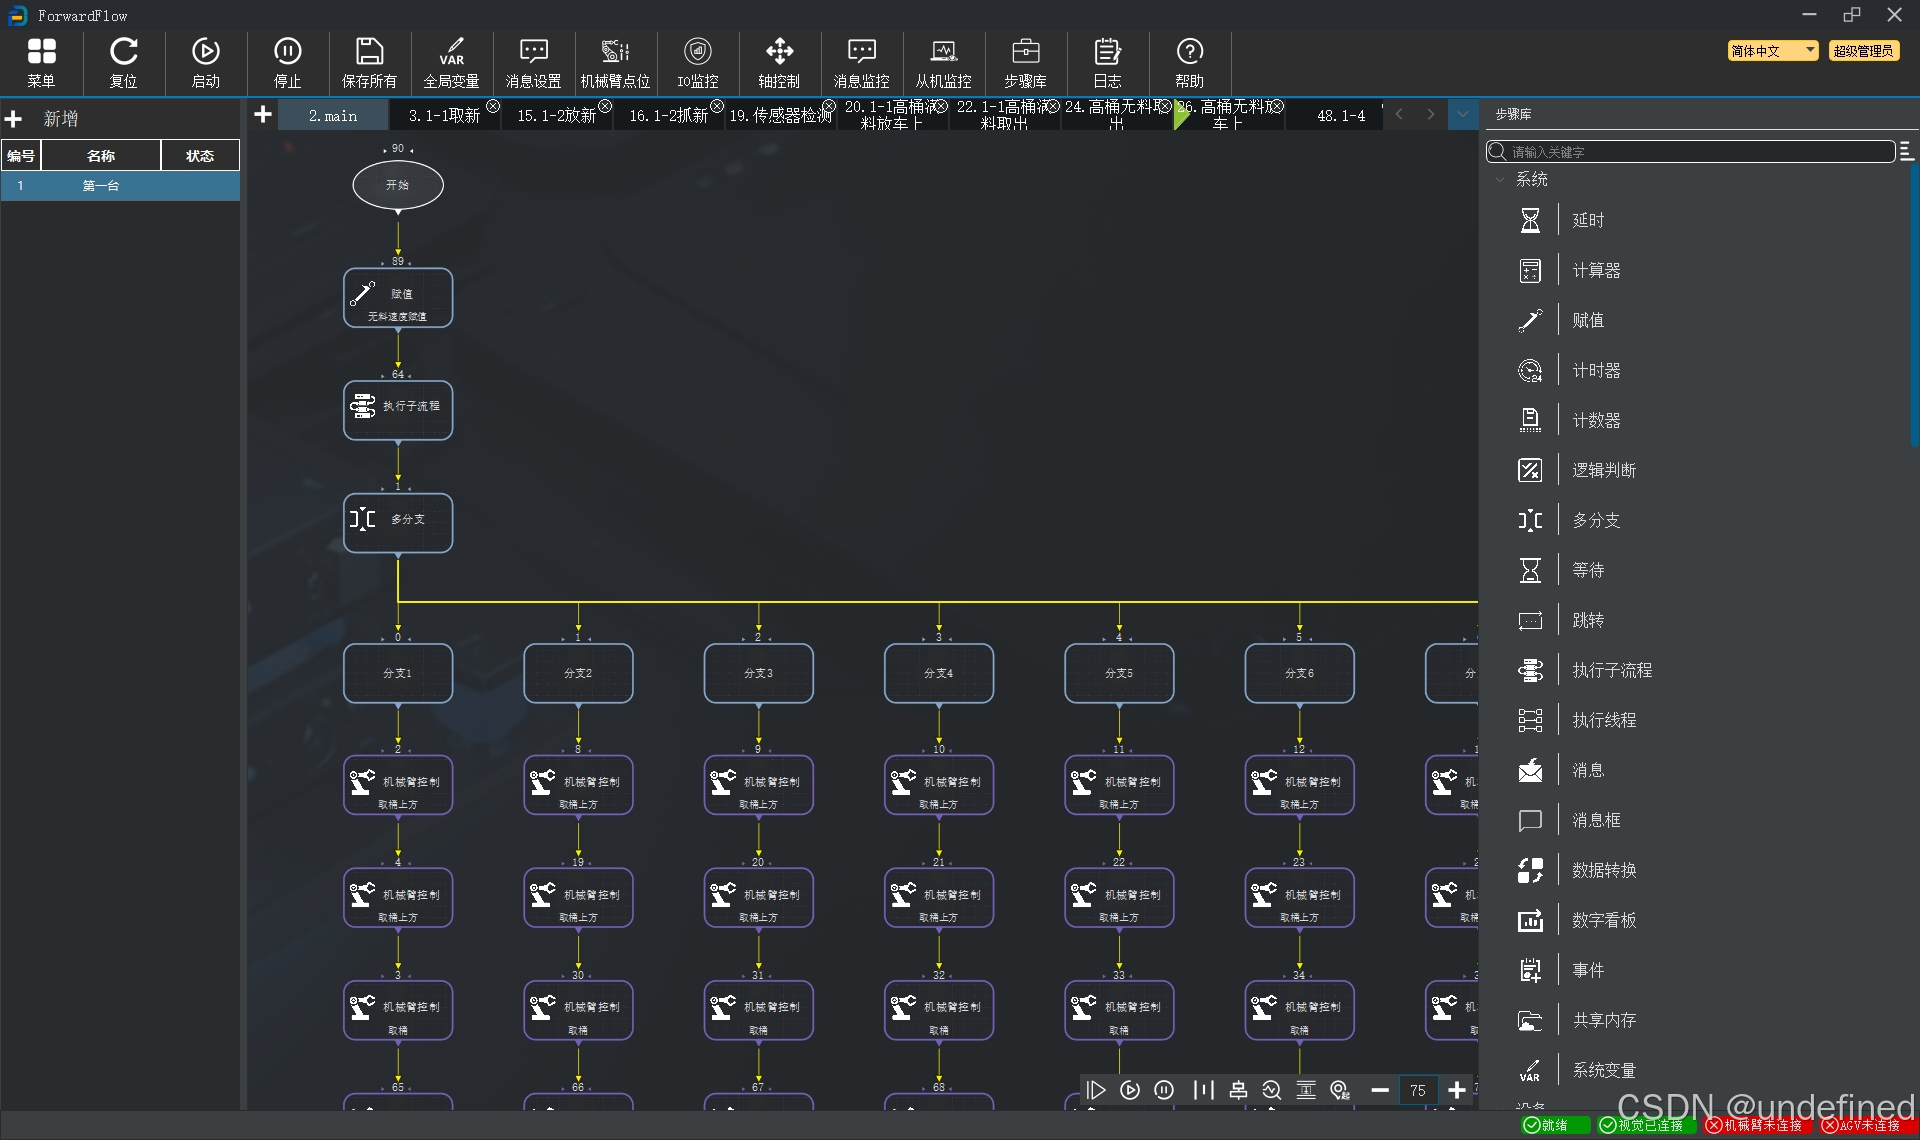
二、零代码编程:用任务链配置机器人流程
二、零代码编程:将动作变成任务链
一种常见方法,是将移动、视觉识别、抓取、设备交互等功能封装成任务节点,再通过图形化方式组合生产流程。
例如CNC上下料任务,可以直接按照工艺顺序建立任务链:
移动 → 定位 → 机床交互 → 抓取 → 放置 → 下一工位。
这种方式使现场人员更多围绕“需要完成什么任务”进行配置,而不是从底层重新编写每一个动作程序。
对于多品种、小批量或频繁换产的场景,当工艺发生变化时,也可以通过修改任务节点和流程顺序进行调整。
富唯智能相关复合机器人软件采用了类似的图形化任务配置方式。在设备接口和工艺条件已经具备的标准化场景下,基础部署和调试可进一步缩短,部分方案可达到约15分钟级别。
实际部署时间仍会受到现场环境、设备接口、视觉标定和任务复杂度等因素影响。
三、一体化控制:让“手、眼、脚”协同
零代码解决的是上层任务配置问题,而复合机器人真正运行时,还需要解决底层设备协同。
机械臂负责抓取和操作,可以理解为“手”;视觉系统负责识别和定位,相当于“眼”;AMR底盘负责跨工位移动,相当于“脚”。
如果不同模块分别使用独立控制系统,上层还需要处理多套控制器之间的数据和指令转换。
因此,部分复合机器人开始采用一体化控制架构,通过统一控制器管理机械臂、移动底盘、2D/3D视觉以及外围设备。
富唯智能采用的具身智能控制架构,就是将移动、视觉、机械臂操作及任务执行纳入统一控制体系,并可通过接口连接CNC、MES、WMS等生产系统。
这种方式有助于减少不同设备之间重复的通信配置工作。
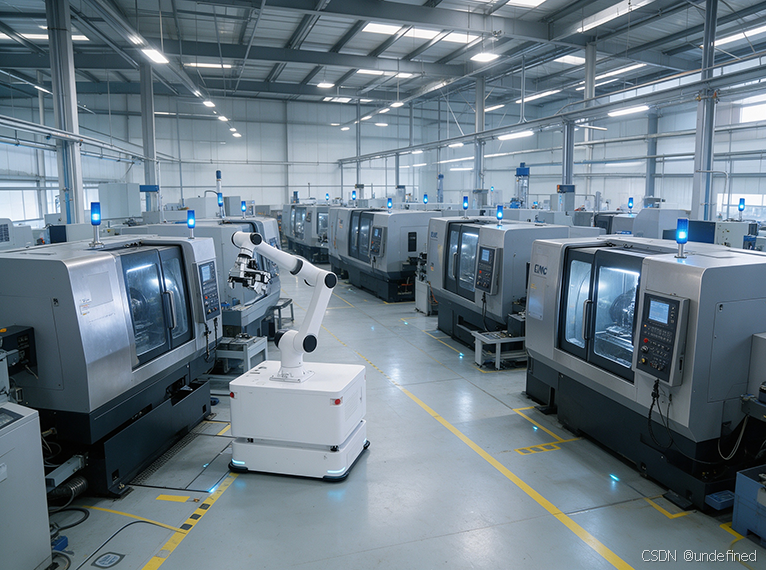
四、设备兼容性影响产线改造难度
制造企业进行自动化改造时,通常需要考虑现有机床、夹爪、视觉以及信息化系统能否继续使用。
如果机器人系统只能兼容固定品牌或设备,老旧产线升级时可能需要增加额外的接口开发工作。
富唯智能快速部署体系支持机械臂、视觉、夹爪等设备接入,并可以通过工业通信及开放API连接外部生产系统。
对于CNC机加工车间、柔性生产线以及已有自动化设备的工厂,这种开放式架构可以根据现场条件进行设备组合,而不是将机器人作为完全独立的自动化单元。
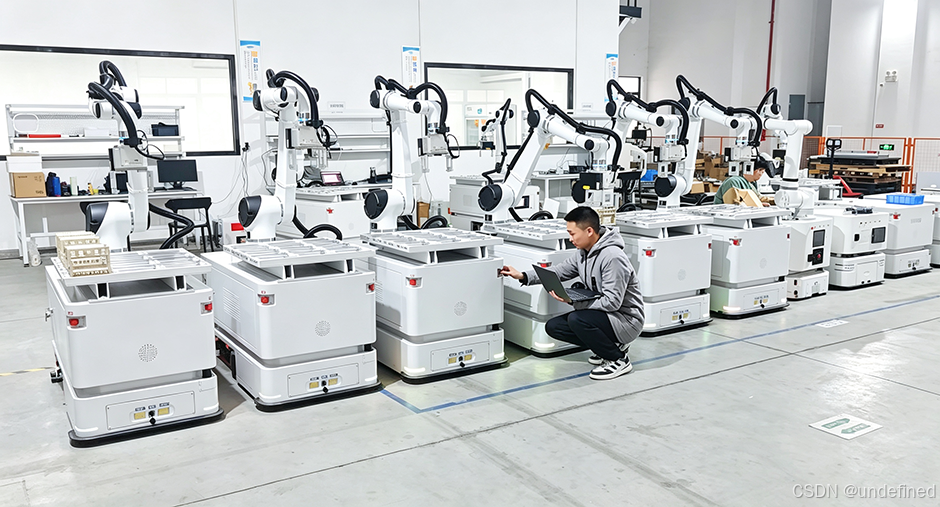
五、设备兼容性影响改造难度
复合机器人项目通常会从单工位逐步扩展。
例如最初由一台机器人负责一台CNC上下料,后续可能扩展到多台机床,并增加物料配送、成品转运等任务。
当机器人数量增加后,系统需要解决的不只是单台机器人的动作,而是任务分配和多机器人运行协调。
这时就需要引入多机调度,根据机器人位置、任务优先级和设备状态等信息进行任务分配。
富唯智能复合机器人系统提供多机协同和任务调度能力,可用于支持机器人数量和作业工位的后续扩展。
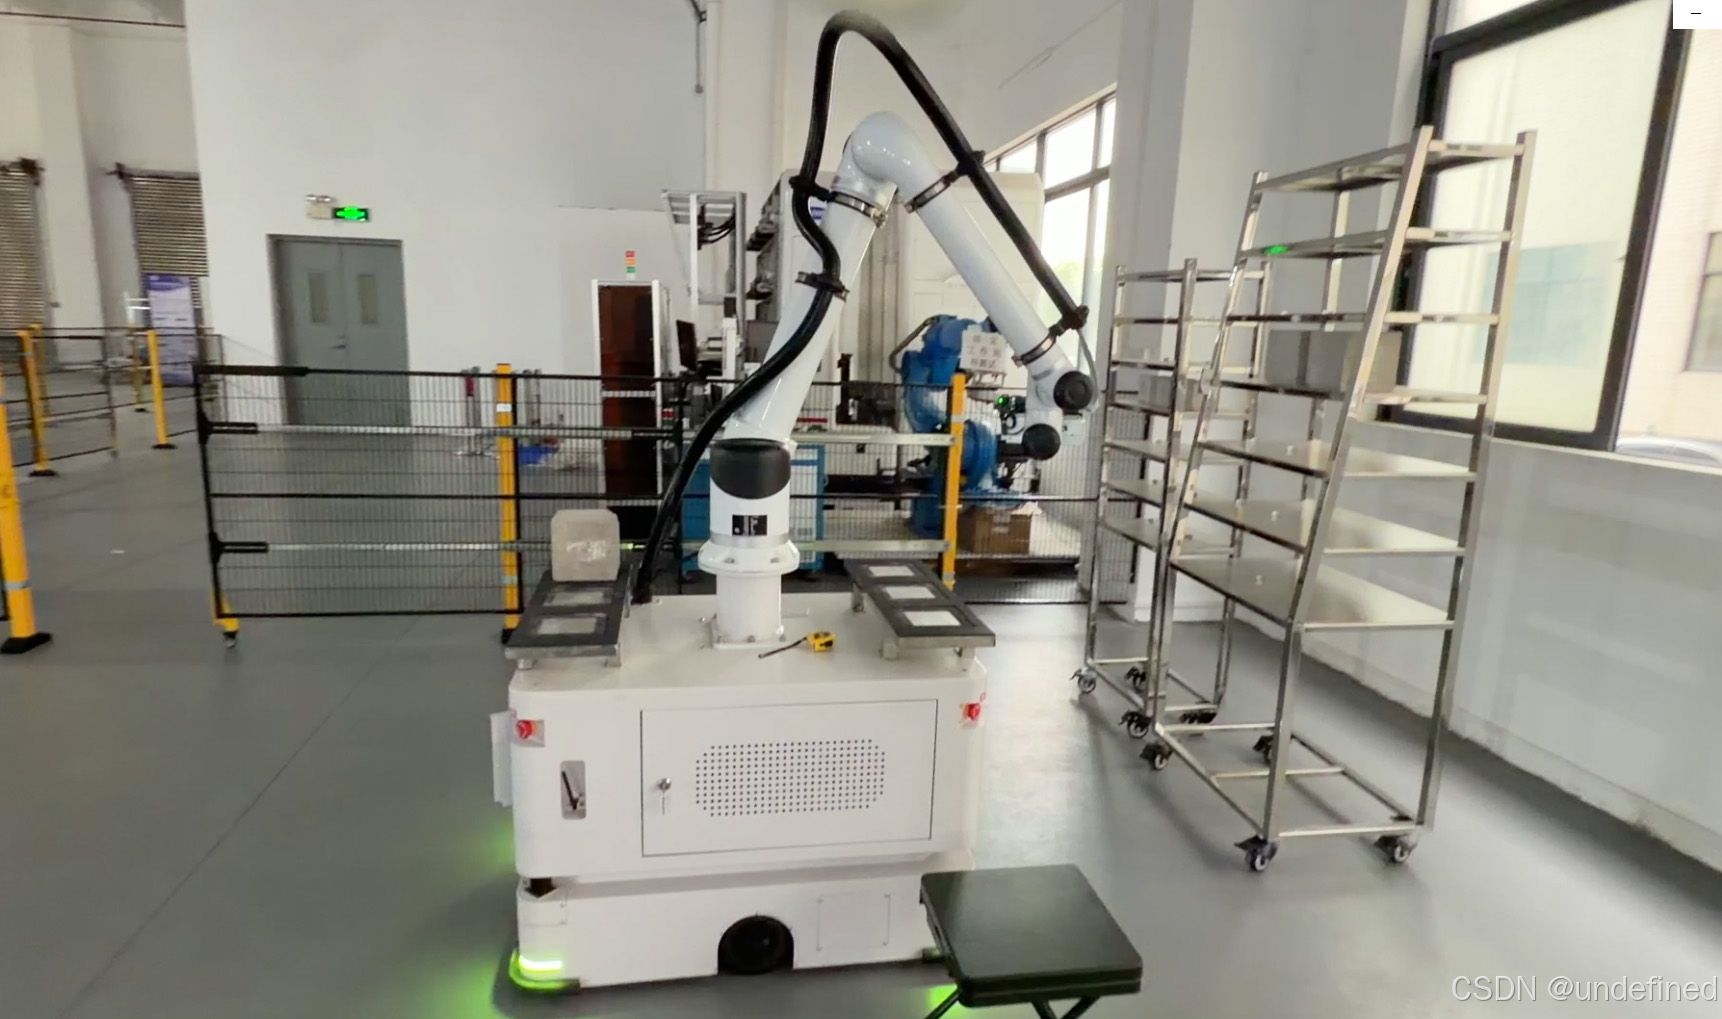
六、快速部署仍然离不开硬件基础
软件可以降低集成复杂度,但复合机器人最终仍要满足实际生产要求。
以富唯智能ICR系列为例,其将移动底盘、协作机械臂和2D/3D视觉进行集成,机械臂重复定位精度最高可达到±0.02mm,并提供不同负载和臂展配置。
不过,复合机器人的实际作业精度并不只由机械臂本体决定,还会受到底盘停靠误差、视觉定位、手眼标定、夹具以及工件一致性等因素影响。
因此,实际选型时仍需要结合完整工艺流程进行评估。
结语
复合机器人的部署效率,本质上取决于多个环节能否协同。
零代码或低代码任务配置可以减少重复编程,一体化控制用于协调移动底盘、机械臂和视觉系统,开放接口解决与现有生产设备的连接问题,多机调度则支持机器人从单机应用扩展到多机协同。
对于CNC加工、3C电子、新能源以及柔性制造等场景,在评估复合机器人时,除了关注负载、精度和导航能力,也可以重点考虑部署复杂度、设备兼容性、任务修改效率以及后续扩展能力。
从这个角度来看,复合机器人“快速部署”的核心,不只是更快安装,而是通过标准化接口、模块化任务和统一控制,降低不同生产任务之间的重新配置成本。
一站式 AI 云服务平台
更多推荐

 1
 0
- 0


 已为社区贡献2条内容

所有评论(0)