登录社区云,与社区用户共同成长
邀请您加入社区
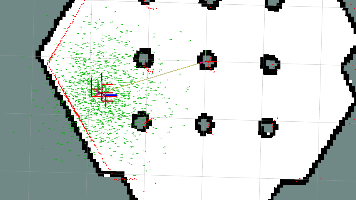
本实验基于ROS2 Lyrical,仅通过终端命令与RViz交互,零代码实现TurtleBot3移动导航。阶段一启用SLAM-Toolbox建图,键盘遥控扫描环境后用map_saver_cli保存地图;阶段二加载地图,通过2D Pose Estimate初始化位姿,使用2D Nav Goal下发目标,实现自主导航与动态避障。最终通过ros2 action send_goal命令行调用导航动作,验证
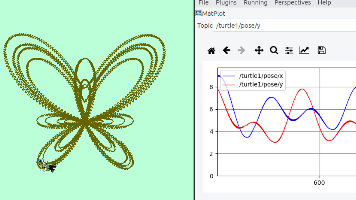
实验3通过Turtlesim小乌龟仿真,零代码掌握ROS2核心工具:用rqt_graph可视化通信、rqt_plot实时绘制轨迹、rqt_console与logger_level调试日志、bag2录制回放探险过程,结合rqt_tf_tree和ros2 wtf实现系统监控与自检,全程无需编写代码,轻松实现“无代码”机器人行为分析与优化。
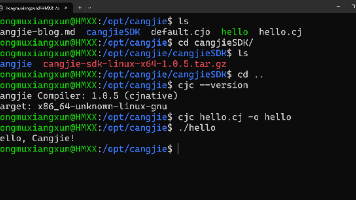
本文记录了在Linux系统上从零安装仓颉(Cangjie)编程语言SDK的完整过程。首先通过Git仓库获取SDK文件,解决了Git LFS下载超时问题,采用curl断点续传方式完成大文件下载。解压后配置环境变量,确保编译器路径和运行时库生效。最后编写并运行了第一个"hello.cj"程序验证安装成功。文章详细记录了安装过程中遇到的网络问题和权限问题,并提供了相应的解决方案,为开发者尝试仓颉语言提供